


LiDAR đang nhanh chóng thu hút được sự quan tâm và được triển khai trong ADAS cũng như các hệ thống cảm biến phương tiện tự động, nhưng có nhiều cách khác nhau để triển khai công nghệ. Bài viết này giải thích những phương pháp này và những ưu điểm tương đối của việc phát hiện LiDAR mạch lạc.
Phát hiện và đo xa ánh sáng (lidar) lần đầu tiên được khái niệm hóa vào những năm 1930, gần như đồng thời với phát hiện và đo xa vô tuyến (radar). Tuy nhiên, công nghệ này chưa được chứng minh cho đến khi tia laser ra đời vào những năm 1960, và trong những năm tiếp theo, sự phát triển của truyền thông quang học đã dẫn đến những tiến bộ đáng kể về tia laser và công nghệ điều chế quang học.
Năm 2008, hệ thống LiDAR thương mại đầu tiên, ban đầu được gọi là 'radar quang học', xuất hiện lần đầu trên xe khách Volvo. Công nghệ đột phá này hỗ trợ một trong những hệ thống Phanh khẩn cấp tự động (AEB) đầu tiên, cho phép các phương tiện phanh tự động để ngăn ngừa hoặc giảm thiểu va chạm từ phía sau.
Sau khi được giới thiệu lần đầu cách đây 15 năm (và được thay thế bằng radar như một giải pháp thay thế rẻ hơn cho AEB), lidar có độ phân giải cao đã nhanh chóng phát triển để trở thành cảm biến có độ phân giải cao quan trọng cho các chương trình xe tự lái và đã thúc đẩy nhiều loại công nghệ khác nhau. các công ty khởi nghiệp sáng tạo và được tài trợ tốt. Cung cấp phạm vi rộng hơn, độ phân giải vượt trội và hình ảnh 3D theo thời gian thực về môi trường xung quanh xe, công nghệ này hiện đang phát triển thành một mô hình cảm biến quan trọng không chỉ cho hệ thống lái tự động mà còn bổ sung cho Hệ thống hỗ trợ người lái nâng cao (ADAS) trên xe khách và xe thương mại. hạm đội.
Cảm biến LiDAR phát ra các photon trong phổ hồng ngoại để phát hiện và tạo ra hình ảnh 3D về môi trường xung quanh. Chúng đang được chứng minh là rất phổ biến trong các ứng dụng ô tô. Ưu điểm chính của LiDAR so với radar là ánh sáng được sử dụng có bước sóng rất ngắn, cho phép đo chính xác. Ngoài ra, LIDAR có thể hoạt động trong mọi điều kiện ánh sáng và có phạm vi phát hiện tốt hơn so với camera. Dữ liệu được cảm biến LIDAR thu thập có thể được coi là "đám mây điểm".
Có nhiều điều cần cân nhắc khi phát triển hệ thống LiDAR, chẳng hạn như sử dụng bước sóng nào, cách quét và cách xử lý nhiễu. Tuy nhiên, quyết định lớn nhất mà hệ thống phải đưa ra là làm thế nào tốt nhất để phát hiện các photon quay trở lại. Có hai đối thủ chính, phát hiện trực tiếp và phát hiện mạch lạc.
Phát hiện trực tiếp
Trong hệ thống phát hiện trực tiếp, một xung laser được phát ra, khởi động bộ hẹn giờ một cách hiệu quả. Khi nhận được xung laser trở lại, nó sẽ dừng lại và tính toán khoảng cách dựa trên thời gian đã trôi qua. Xem Hình 1.

Hình 1: Vì tốc độ ánh sáng (c) không đổi nên khoảng cách tới mục tiêu là Δtc/2, trong đó Δt là thời gian từ lúc bắt đầu truyền photon đến mặt trước tiếp nhận photon.
Đối với khoảng cách lên tới khoảng 50m, không cần sử dụng tia laser đơn chế độ có thể điều chỉnh chất lượng cao (vì nó đơn giản là nguồn nén một số lượng lớn photon trong thời gian ngắn) hoặc điều chế, do đó đơn giản hóa mạch điều khiển. Quang học chính xác cũng không cần thiết để bù quang sai mặt sóng.
Tại sao phạm vi ngắn? Khi vùng chiếu sáng tăng theo khoảng cách, công suất phản hồi sẽ giảm (theo bình phương khoảng cách). Lưu ý: Công thức tính toán này là: công suất phản hồi xấp xỉ bằng công suất phát x (vùng mục tiêu/vùng chiếu sáng) x (vùng thu/(π x phạm vi2)). Sự mất mát này là không thể tránh khỏi nên giải pháp đơn giản nhất là truyền thêm công suất hoặc tăng độ nhạy của máy thu.
Tuy nhiên, có giới hạn về lượng năng lượng laser có thể được sử dụng. Ánh sáng cận hồng ngoại (IR) cường độ cao (800 đến 1400ηm) có thể làm giảm thị lực của con người. Chỉ cần tăng công suất truyền ánh sáng NIR trong ADAS hoặc các ứng dụng xe tự lái có thể gây nguy hiểm cho những người tham gia giao thông khác và người đi bộ.
Để cải thiện độ nhạy thu, có thể tăng lượng thu photon bằng cách sử dụng thấu kính thu có diện tích lớn hơn. Ngoài ra, có thể sử dụng điốt quang tuyết lở (APD, điốt quang có mức tăng nội tại), mặc dù chúng có xu hướng đắt tiền, dễ vỡ và nhỏ (điều này làm phức tạp thêm hệ thống quang học) và chỉ có thể mang lại mức tăng khoảng 15 lần trước khi tự tạo ra tiếng ồn. trở thành vấn đề A. Các loại cảm biến khác, chẳng hạn như Bộ tách sóng quang Avalanche Chế độ Geiger (GMAPD) và Bộ dò quang tuyết lở đơn Photon (SPAD), cung cấp độ nhạy tốt hơn trong các hệ thống LIDAR phát hiện trực tiếp nhưng kém hiệu quả hơn trong môi trường có tuyết, bụi hoặc sương mù.
Ngoài ra, tất cả các hệ thống phát hiện đều yêu cầu một số hình thức giảm thiểu nhiễu. Cho dù đó là radar hay LIDAR, hệ thống cần biết rằng tín hiệu (sóng vô tuyến xung hoặc photon) mà máy thu nhận được đang đến từ máy phát. Các vấn đề nhiễu nảy sinh trong những ngày đầu của radar ô tô dạng xung. Một khi nhiều ô tô được trang bị radar, sự can thiệp lẫn nhau đã trở thành một vấn đề. Giải pháp phổ biến nhất là chuyển sang các kỹ thuật phát hiện mạch lạc, trong đó hệ thống radar chủ yếu sử dụng sóng liên tục được điều chế tần số (FMCW - xem bên dưới).
Một hạn chế khác của lidar phát hiện trực tiếp là nó không đo trực tiếp vận tốc tại mỗi điểm - thay vào đó, nó phải được tính toán bằng cách xác định phạm vi thay đổi như thế nào theo thời gian (tức là so sánh nhiều khung hình tiếp theo), điều này có thể làm giảm khả năng phản hồi của hệ thống.
Phát hiện mạch lạc và FMCW
Điều này liên quan đến việc trộn các mẫu ánh sáng tới với ánh sáng truyền qua, có hai lợi ích chính. Đầu tiên, có thể đạt được sự khuếch đại không nhiễu của mức tăng photon thông qua nhiễu độ dài pha (tức là tín hiệu nhận được nhân với tín hiệu truyền), cho phép hệ thống đạt được độ nhạy tuyệt vời với laser công suất rất thấp. Thứ hai, việc trộn lẫn các tín hiệu truyền và nhận làm cho hệ thống LiDAR có tính chọn lọc cao, vì ánh sáng không có cùng bước sóng (ví dụ: ánh sáng mặt trời hoặc ánh sáng từ các hệ thống LiDAR lân cận) sẽ bị bỏ qua.
Có một số cách để triển khai hệ thống LiDAR phát hiện mạch lạc, nhưng phổ biến nhất là điều chế sóng liên tục điều chế tần số (FMCW). Hình 2 cho thấy một ví dụ đơn giản.
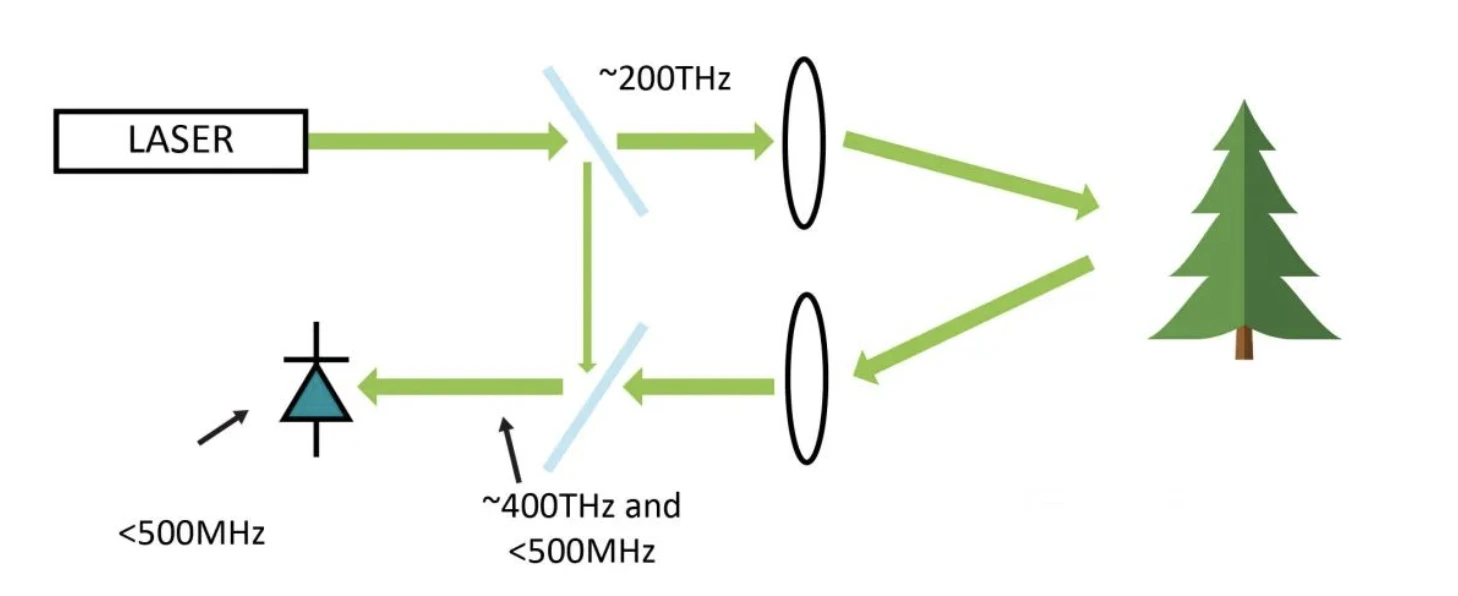
Hình 2: Tia laser hoạt động ở bước sóng khoảng 1550 nm và điều chỉnh ở tốc độ vài trăm MHz (ví dụ: từ 1550,002 đến 1550 nm). Tín hiệu phát ra (và phản xạ) là khoảng 200 THz. Sau khi trộn quang, photodiode biểu thị tổng và hiệu của hai tín hiệu. Photodiode có băng thông hạn chế và không đáp ứng với tổng khoảng 400 THz và chỉ có thể phát hiện các tín hiệu chênh lệch vài trăm MHz.
Trong thực tế, tia laser được quét lên và xuống theo tần số để tạo ra cấu hình răng cưa (tần số so với thời gian) từ đó có thể tính được khoảng cách và vận tốc; về sau, hãy xem xét hiệu ứng Doppler. Hình 3 cho thấy một cái nhìn tổng quan chi tiết hơn về quang học.

Hình 3: Các thành phần quang học chính của hệ thống lidar FMCW.
Mặc dù phức tạp hơn các hệ thống phát hiện trực tiếp, nhưng lidar FMCW có nhiều ưu điểm. Ví dụ, như đã đề cập ở trên, tín hiệu phản hồi được nhân với mẫu thu được từ nguồn phát (bộ dao động cục bộ, LO trong Hình 4). Do độ suy hao đường truyền của lidar cao, thậm chí một vài phần trăm LO có thể lớn hơn nhiều so với tín hiệu phản hồi. Lượng khuếch đại tín hiệu rất cao, nhưng bị giới hạn ở các tín hiệu có cùng bước sóng, dẫn đến hiệu suất photon cao.
Ví dụ, hệ thống lidar FMCW có phạm vi khoảng 300m có thể được thực hiện với công suất laser dưới 200mW. Đối với cùng một phạm vi, một hệ thống phát hiện trực tiếp tương tự sẽ yêu cầu công suất cực đại gấp 1000 lần. Đáng chú ý, FMCW là trung tâm của các lĩnh vực khác của LiDAR; ví dụ, các thiết bị đo độ cao quang học có phạm vi lên tới vài km và các thiết bị LiDAR Doppler laser để mô tả đặc tính gió với phạm vi hơn 500m.
Một ưu điểm khác của lidar kết hợp là băng thông của chuỗi tín hiệu khá thấp. Nếu chúng ta xem xét các bước sóng trong Hình 3 (trong đó tia laser quét từ 1550,002 đến 1550ηm), băng thông photodiode có thể bị giới hạn ở vài trăm MHz. hệ thống phát hiện trực tiếp yêu cầu băng thông càng rộng càng tốt (thường là hơn 2GHz) để giải quyết cạnh đầu của xung nhận được.
Có thể hiểu được, băng thông hẹp hơn cho phép sử dụng các bộ khuếch đại trở kháng tương hỗ tiếng ồn thấp hơn và bộ chuyển đổi tương tự sang số chậm hơn trên điốt quang.
Cuối cùng, phát hiện mạch lạc cung cấp thông tin vận tốc trên mỗi điểm. Lợi ích của vận tốc trên mỗi điểm là nó là một số liệu theo ngữ cảnh bổ sung mà các hệ thống cảm biến tiếp theo có thể sử dụng khi diễn giải dữ liệu LiDAR (và các cảm biến khác), giúp đưa ra quyết định sáng suốt hơn.
Do đó, những lợi ích khác nhau của việc phát hiện mạch lạc là rất đáng kể, nhưng lidar mạch lạc không phải là không có những thách thức.
Tia laser phải có khả năng duy trì tính toàn vẹn pha của nó trong một khoảng thời gian đủ dài để ánh sáng của nó tới và quay trở lại từ mục tiêu xa nhất. Nếu pha của tia laser thay đổi đáng kể trong thời gian truyền, sự kết hợp có thể bị mất và có thể dẫn đến các phép đo khoảng cách bị mờ. Ngoài ra phải là FM (đối với trường hợp FMCW). Hầu hết các laser diode không đáp ứng được nhiệm vụ, nhưng một số laser bán dẫn điều chỉnh được đã xuất hiện trên thị trường thương mại.
Ngoài ra, không phải tất cả các cơ chế quét đều tương thích với khả năng phát hiện mạch lạc. Máy thu cần quan sát từng điểm đủ lâu để cho phép ánh sáng tới và quay trở lại từ mục tiêu xa nhất có thể, vì tín hiệu phản hồi cần được trộn với tín hiệu truyền đi. Ví dụ: phạm vi 300 m yêu cầu cơ chế quét đứng yên trong ít nhất 2 μs, nhưng nhiều cơ chế quét chuyển động liên tục không thể làm được điều đó.
Cuối cùng, điều quan trọng cần lưu ý là nhiệm vụ xử lý tín hiệu của lidar kết hợp lớn hơn đáng kể so với phát hiện trực tiếp. May mắn thay, các nhà sản xuất chất bán dẫn đã giới thiệu các sản phẩm hệ thống trên chip (SoC) mạnh mẽ tích hợp bộ chuyển đổi dữ liệu, bộ vi điều khiển và DSP với bàn đạp ga FFT để đáp ứng các nhu cầu xử lý tín hiệu này: iND83301 Surya LIDAR SoC của indie Semiconductor là một ví dụ như vậy.
TỔNG QUAN
Các ứng dụng lidar khác nhau được hưởng lợi từ các phương pháp thiết kế khác nhau. Như đã đề cập trước đó, tính năng phát hiện trực tiếp xung công suất cao có thể hoạt động tốt trong các ứng dụng như khảo sát mặt đất trên không, nơi cần có phạm vi siêu dài và có ít nguy cơ các hệ thống LiDAR gây nhiễu lẫn nhau hoặc gây hại cho mắt người.
Tuy nhiên, đối với các ứng dụng như ADAS và phương tiện mặt đất tự động yêu cầu nhiều loại<1km and where other potentially interfering LiDAR systems are likely to be deployed, coherent detection (and in particular FMCW) offers a number of advantages. These include immunity to interference (including solar), high signal-to-noise ratio (important in adverse weather conditions), locally accurate velocity detection (providing additional information to the sensing system), and ease of system modification. For these reasons, coherent LiDAR detection is gaining momentum given the multiple use cases, especially next-generation automotive sensing.


